
Articles
Inbolt推出下一代人工智能箱拣选,为工业机器人带来类人的适应性
机器人实时视觉引导系统的领导者 Inbolt 宣布推出下一代垃圾箱拣选解决方案,旨在为工业机器人带来类似人类的适应性。这一突破专为完全非结构化环境而设计,使机器人能够以无与伦比的灵活性和准确性识别、抓取和放置零件,即使物体随机放置或部分隐藏也是如此。
工业垃圾箱拣选的新标准
传统的垃圾箱拣选系统依赖于固定架空高端和远程 3D 摄像机、复杂的校准和预先计算的抓取点。这些系统昂贵、僵化,并且当箱子移动、未检测到零件或无法访问预定义的拾取点时,很容易受到干扰。 Inbolt 的方法彻底改变了这个模型。
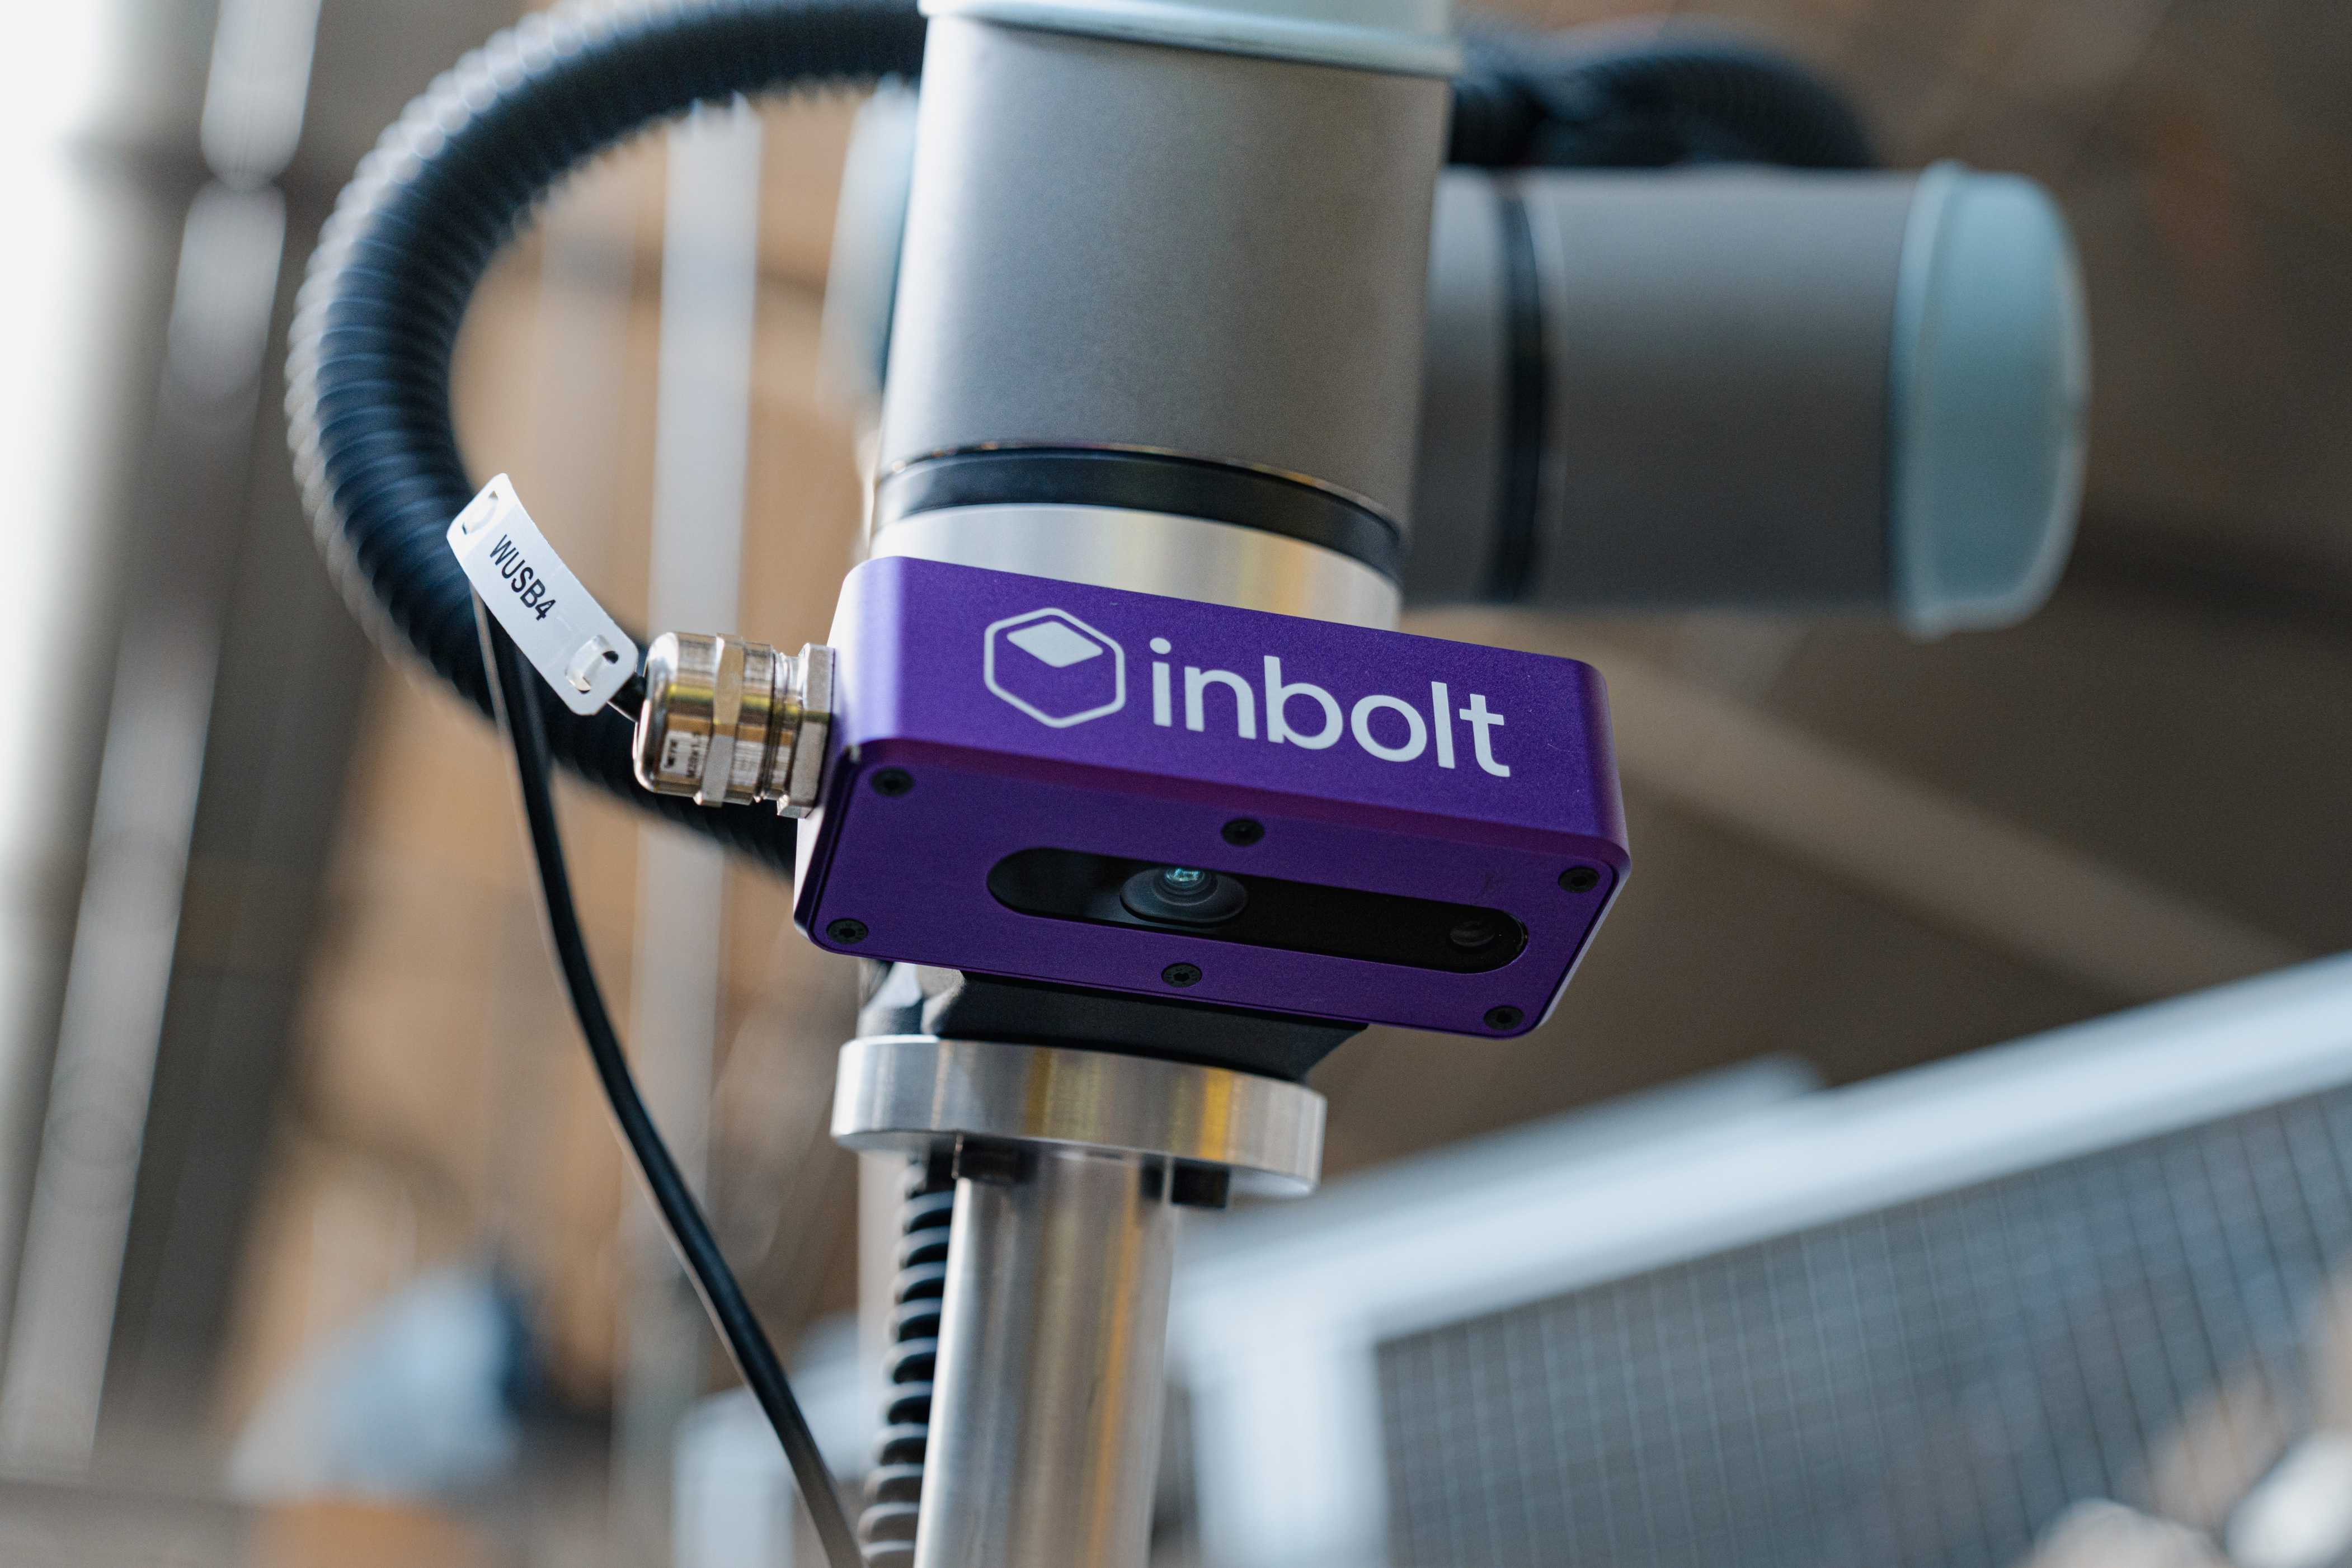
使用直接安装在机器人手臂上的 3D 摄像头,由 Inbolt&r 提供支持借助 sqo; 的专有人工智能,机器人可以持续实时感知、理解和适应。人工智能提供无限数量的抓取策略,无需完美抓取。这提供了一种更快、更便宜、更灵活的解决方案,每次拾取时间不到 1 秒,在现场制造生产中成功率高达 95%。
该解决方案的运作方式
Inbolt 的箱式拾取解决方案采用受人类行为启发的流程:
- 像人类一样拾取 - 机器人识别任何可拾取的面,就像
- 手中看到 - 一旦抓住物体,机器人就会对其进行分析和定位。
- 调整到位置 - 在运动过程中,人工智能不断完善机器人的轨迹以实现准确放置,这种能力称为手中定位。
这个闭环过程使机器人能够立即适应零件变化灵活、快速且经济高效
Inbolt 的臂上摄像头架构消除了对多个固定摄像头和昂贵的高分辨率设置的需要。制造商可以在不同的箱子和配置中部署相同的机器人,从而显着降低硬件成本和设置时间。
这种灵活性和稳健性使 Inbolt 的解决方案在市场上独一无二。 “传统的垃圾箱拣选系统对于实际工厂条件而言过于严格,”Inbolt 首席运营官 Albane Dersy 说道。 “我们设计的解决方案能够实时适应,能够像人类一样观察、掌握和调整。这种灵活性是制造商实现真正自主生产所需要的。”
主要优势包括:
- 灵活性:可与任何尺寸或位置的垃圾箱配合使用,甚至可以在任何情况下使用。n 如果它们在操作过程中移动。
- 速度: 每次拣选的平均处理时间低于 1 秒。
- 可靠性: 生产环境中的成功拣选率高达 95%。
- 经济性: 每个机器人一个摄像头,而不是每个箱子一个摄像头,并且不需要复杂的开销
- 可扩展性: 跨多个站点或工厂的快速集成。
经过跨工厂的生产验证
Inbolt 的非结构化箱式拣选解决方案已在超过 5 个不同的工厂运行。在这些站点中,Inbolt 的技术始终如一地提供高正常运行时间和吞吐量,证明了其在现实工业条件下的稳健性。
由 AI 和实时 3D 视觉提供支持
该系统在 NVIDIA 的硬件平台上运行,并利用 Inbolt 专有的 AI 机器人引导模型,可实现实时姿态估计和连续轨迹修正。这种独特的架构最大限度地减少了计算负载,同时最大限度地提高了鲁棒性,确保在不同的用例和零件几何形状中保持一致的性能。